Hardware utilizado
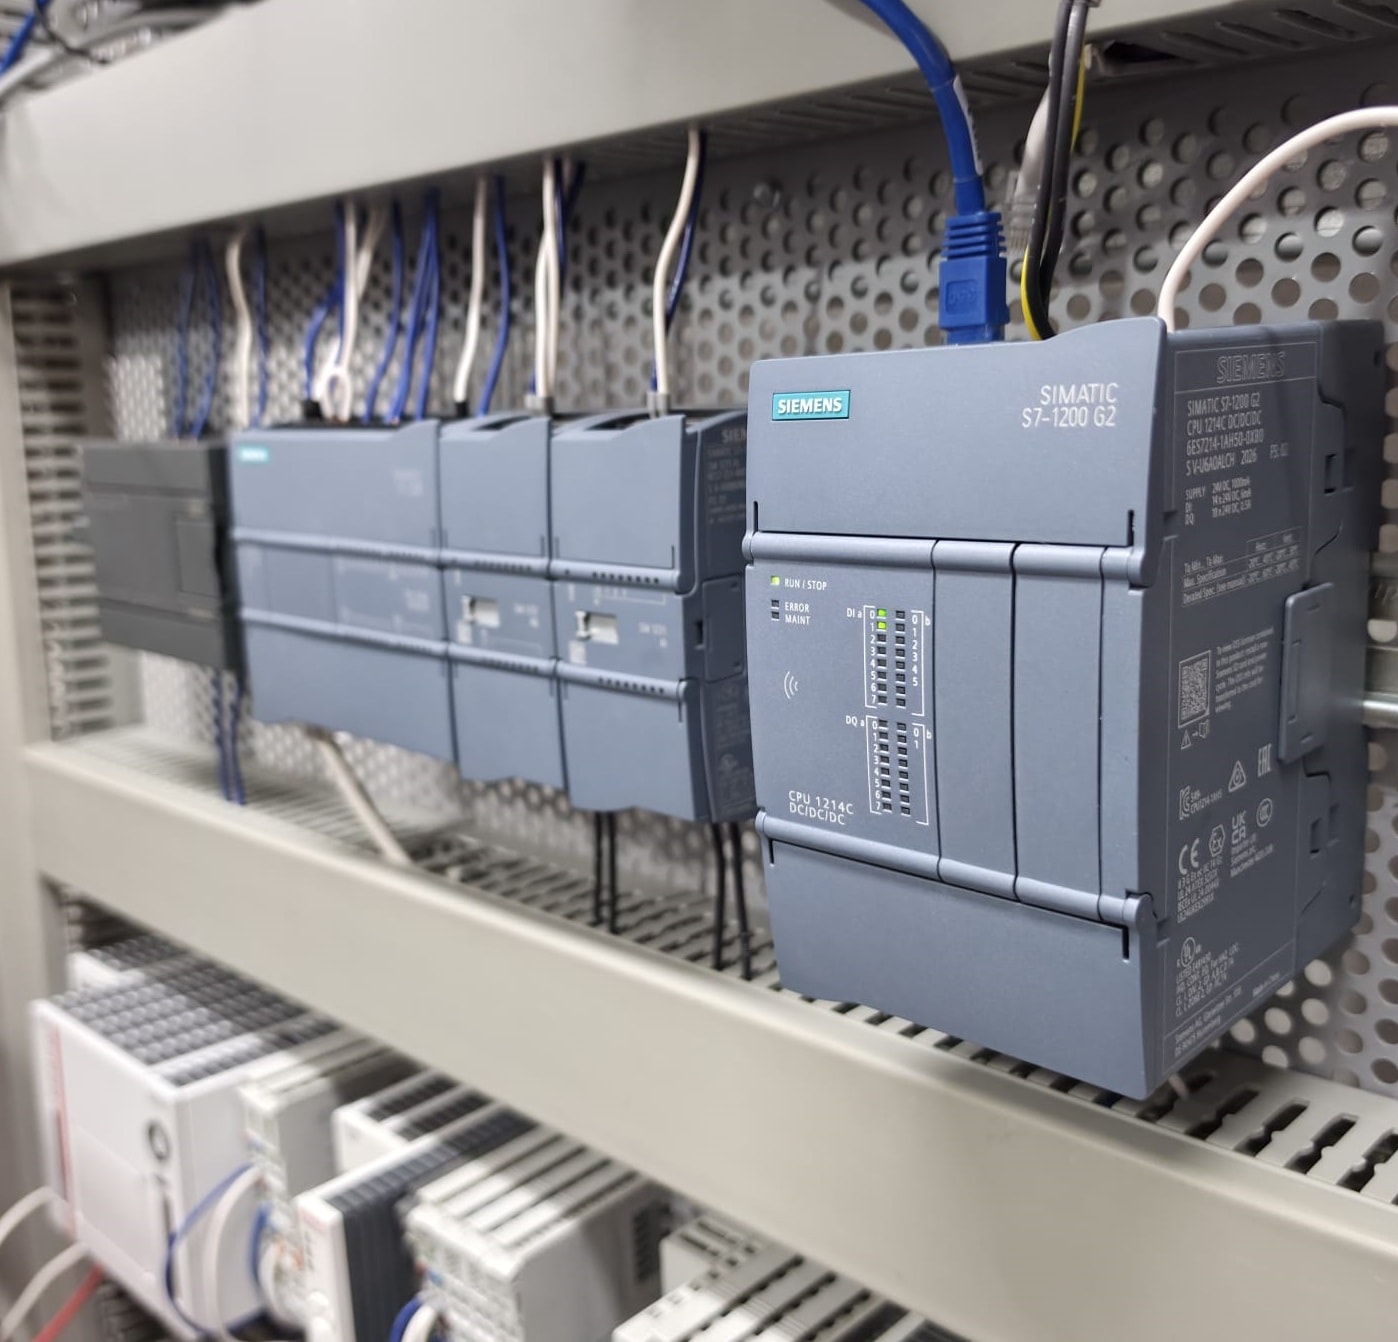
- S7-1200 G2, 1214C DC/DC/DC
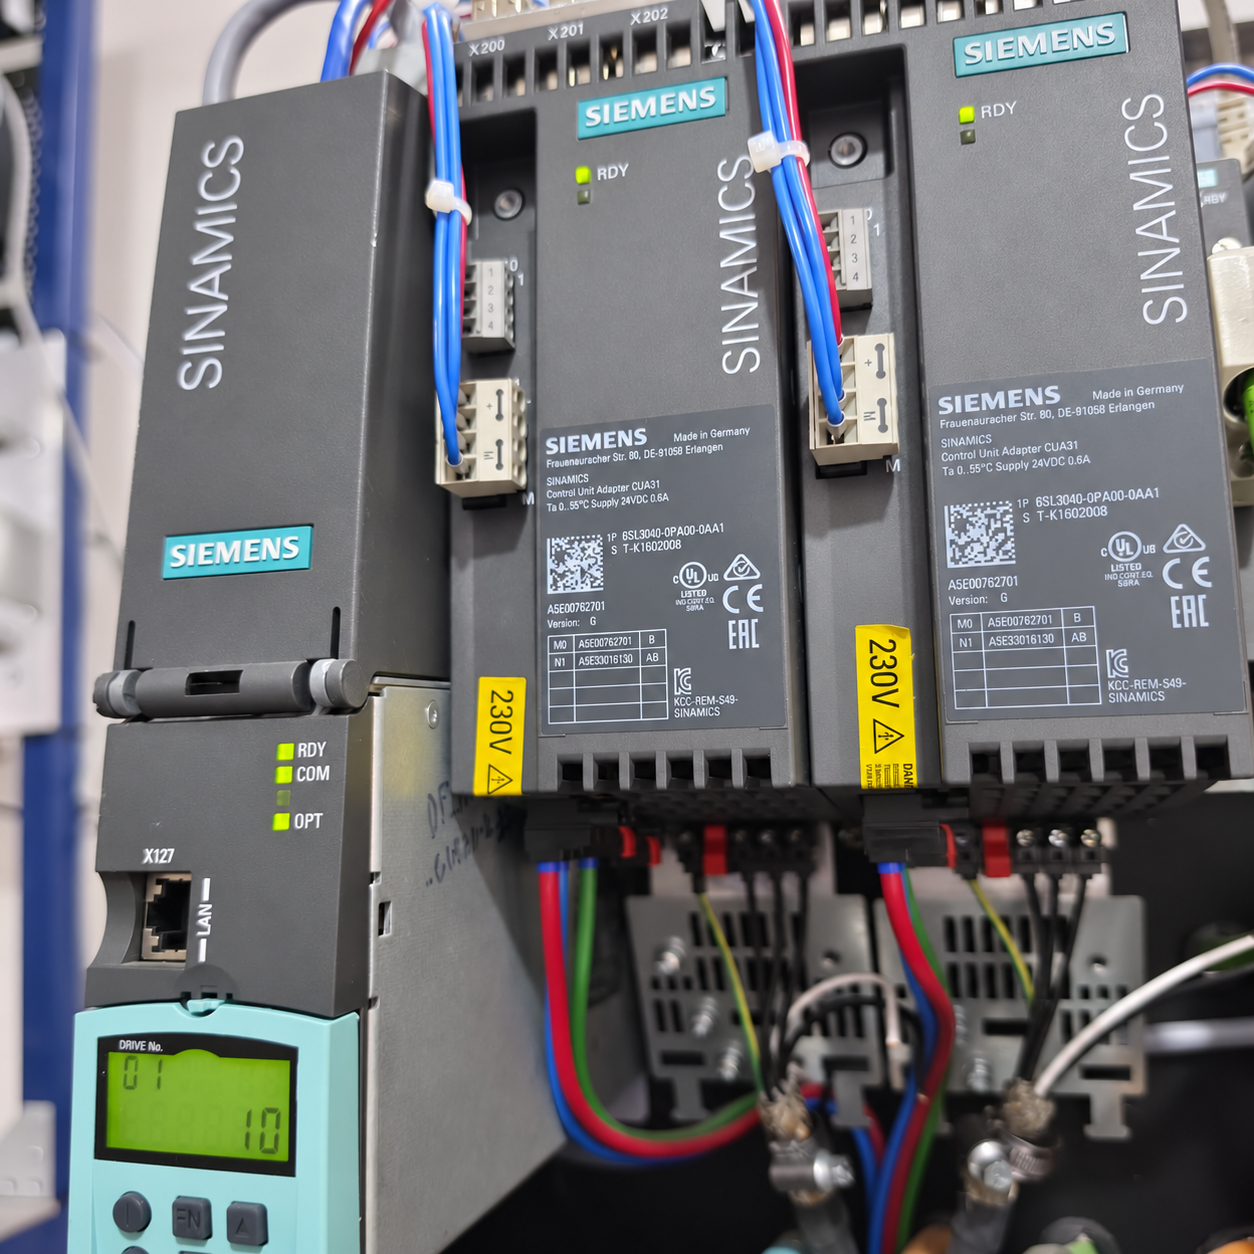
- SINAMICS S120 / CU320
- 4 ejes físicos
Objetivo de la prueba
Conocer de manera práctica el comportamiento del nuevo S7-1200 G2 cuando se utiliza en una arquitectura de Motion Control multieje.
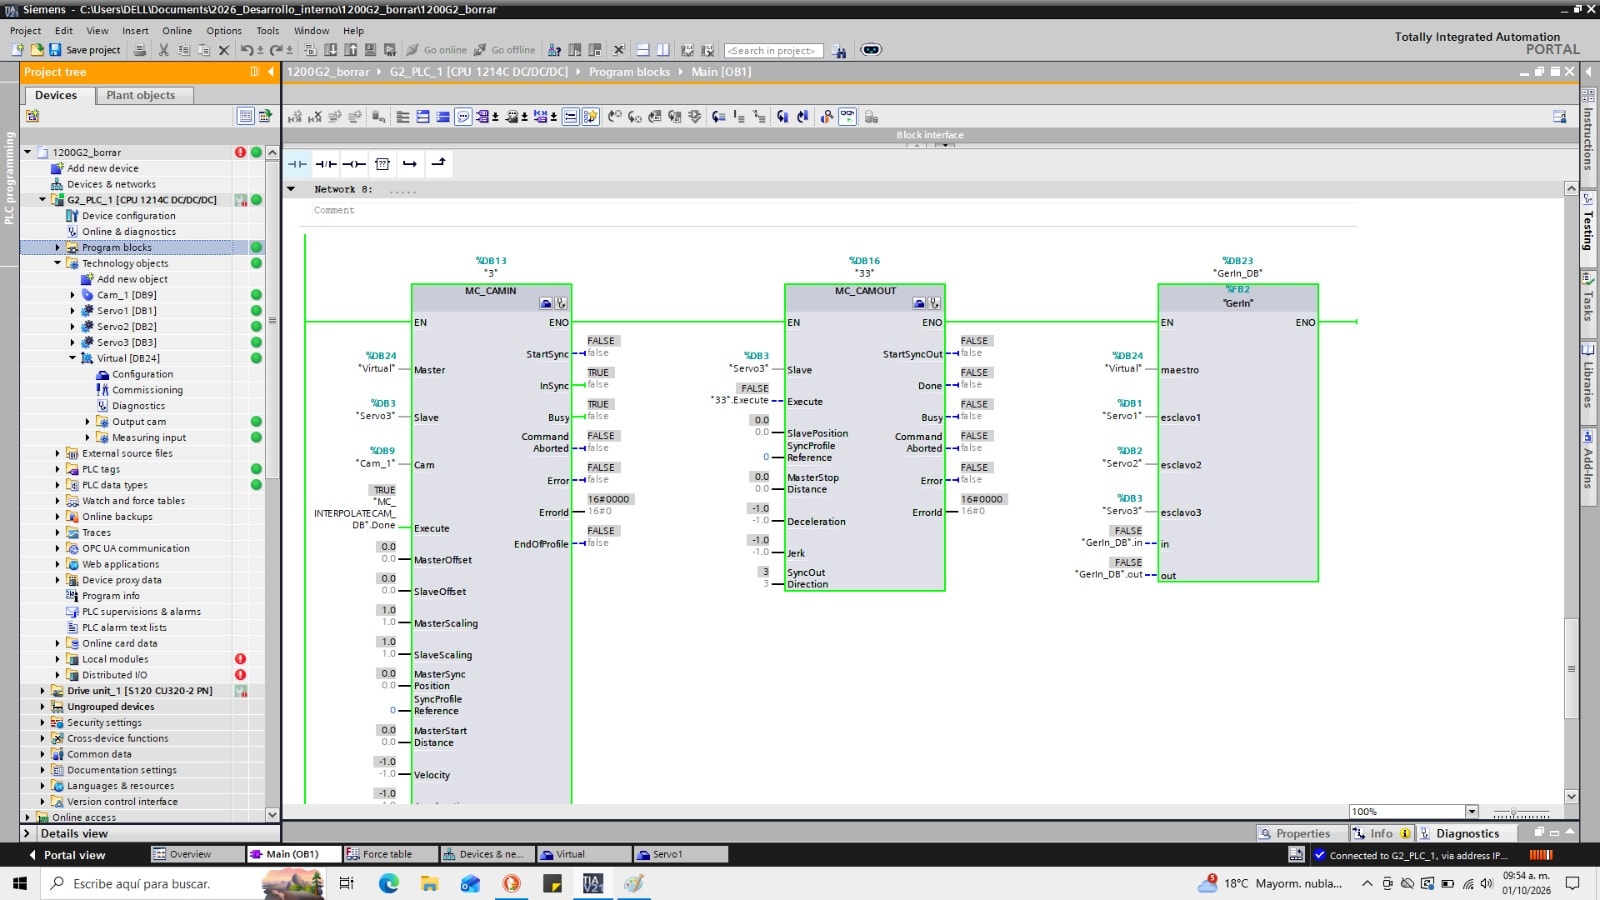
Funciones ejecutadas
Resultado de ingeniería
Conseguimos trabajar con 4 ejes físicos. El sistema trabajó sin inconvenientes, manteniendo sincronía tanto en control de velocidad como en posicionamiento.
Hallazgo clave
Al incrementar la exigencia encontramos condiciones que nos permitieron determinar el margen que conviene dejar disponible en el controlador para una aplicación industrial real. Con 4 ejes físicos y 1 eje virtual observamos problemas de sincronización, aunque la CPU todavía permitía cargar y ejecutar el programa. Esto indicó que el límite práctico no debe definirse únicamente por la capacidad de carga, sino también por el margen de procesamiento disponible para mantener un comportamiento estable.
Recomendación de arquitectura
Para una aplicación de características similares, trabajar con 3 ejes físicos permite mantener mayor margen de procesamiento para la lógica adicional requerida en una máquina en producción.